在人类迈向更大规模太空基础设施建设的道路上,一项重要里程碑近日诞生。由美国加州理工学院研发、美国国防高级研究计划局(DARPA)资助的一台机器人,成功在轨道上完成结构组装任务,被研究团队称为人类首次实现太空中的自主结构建造。
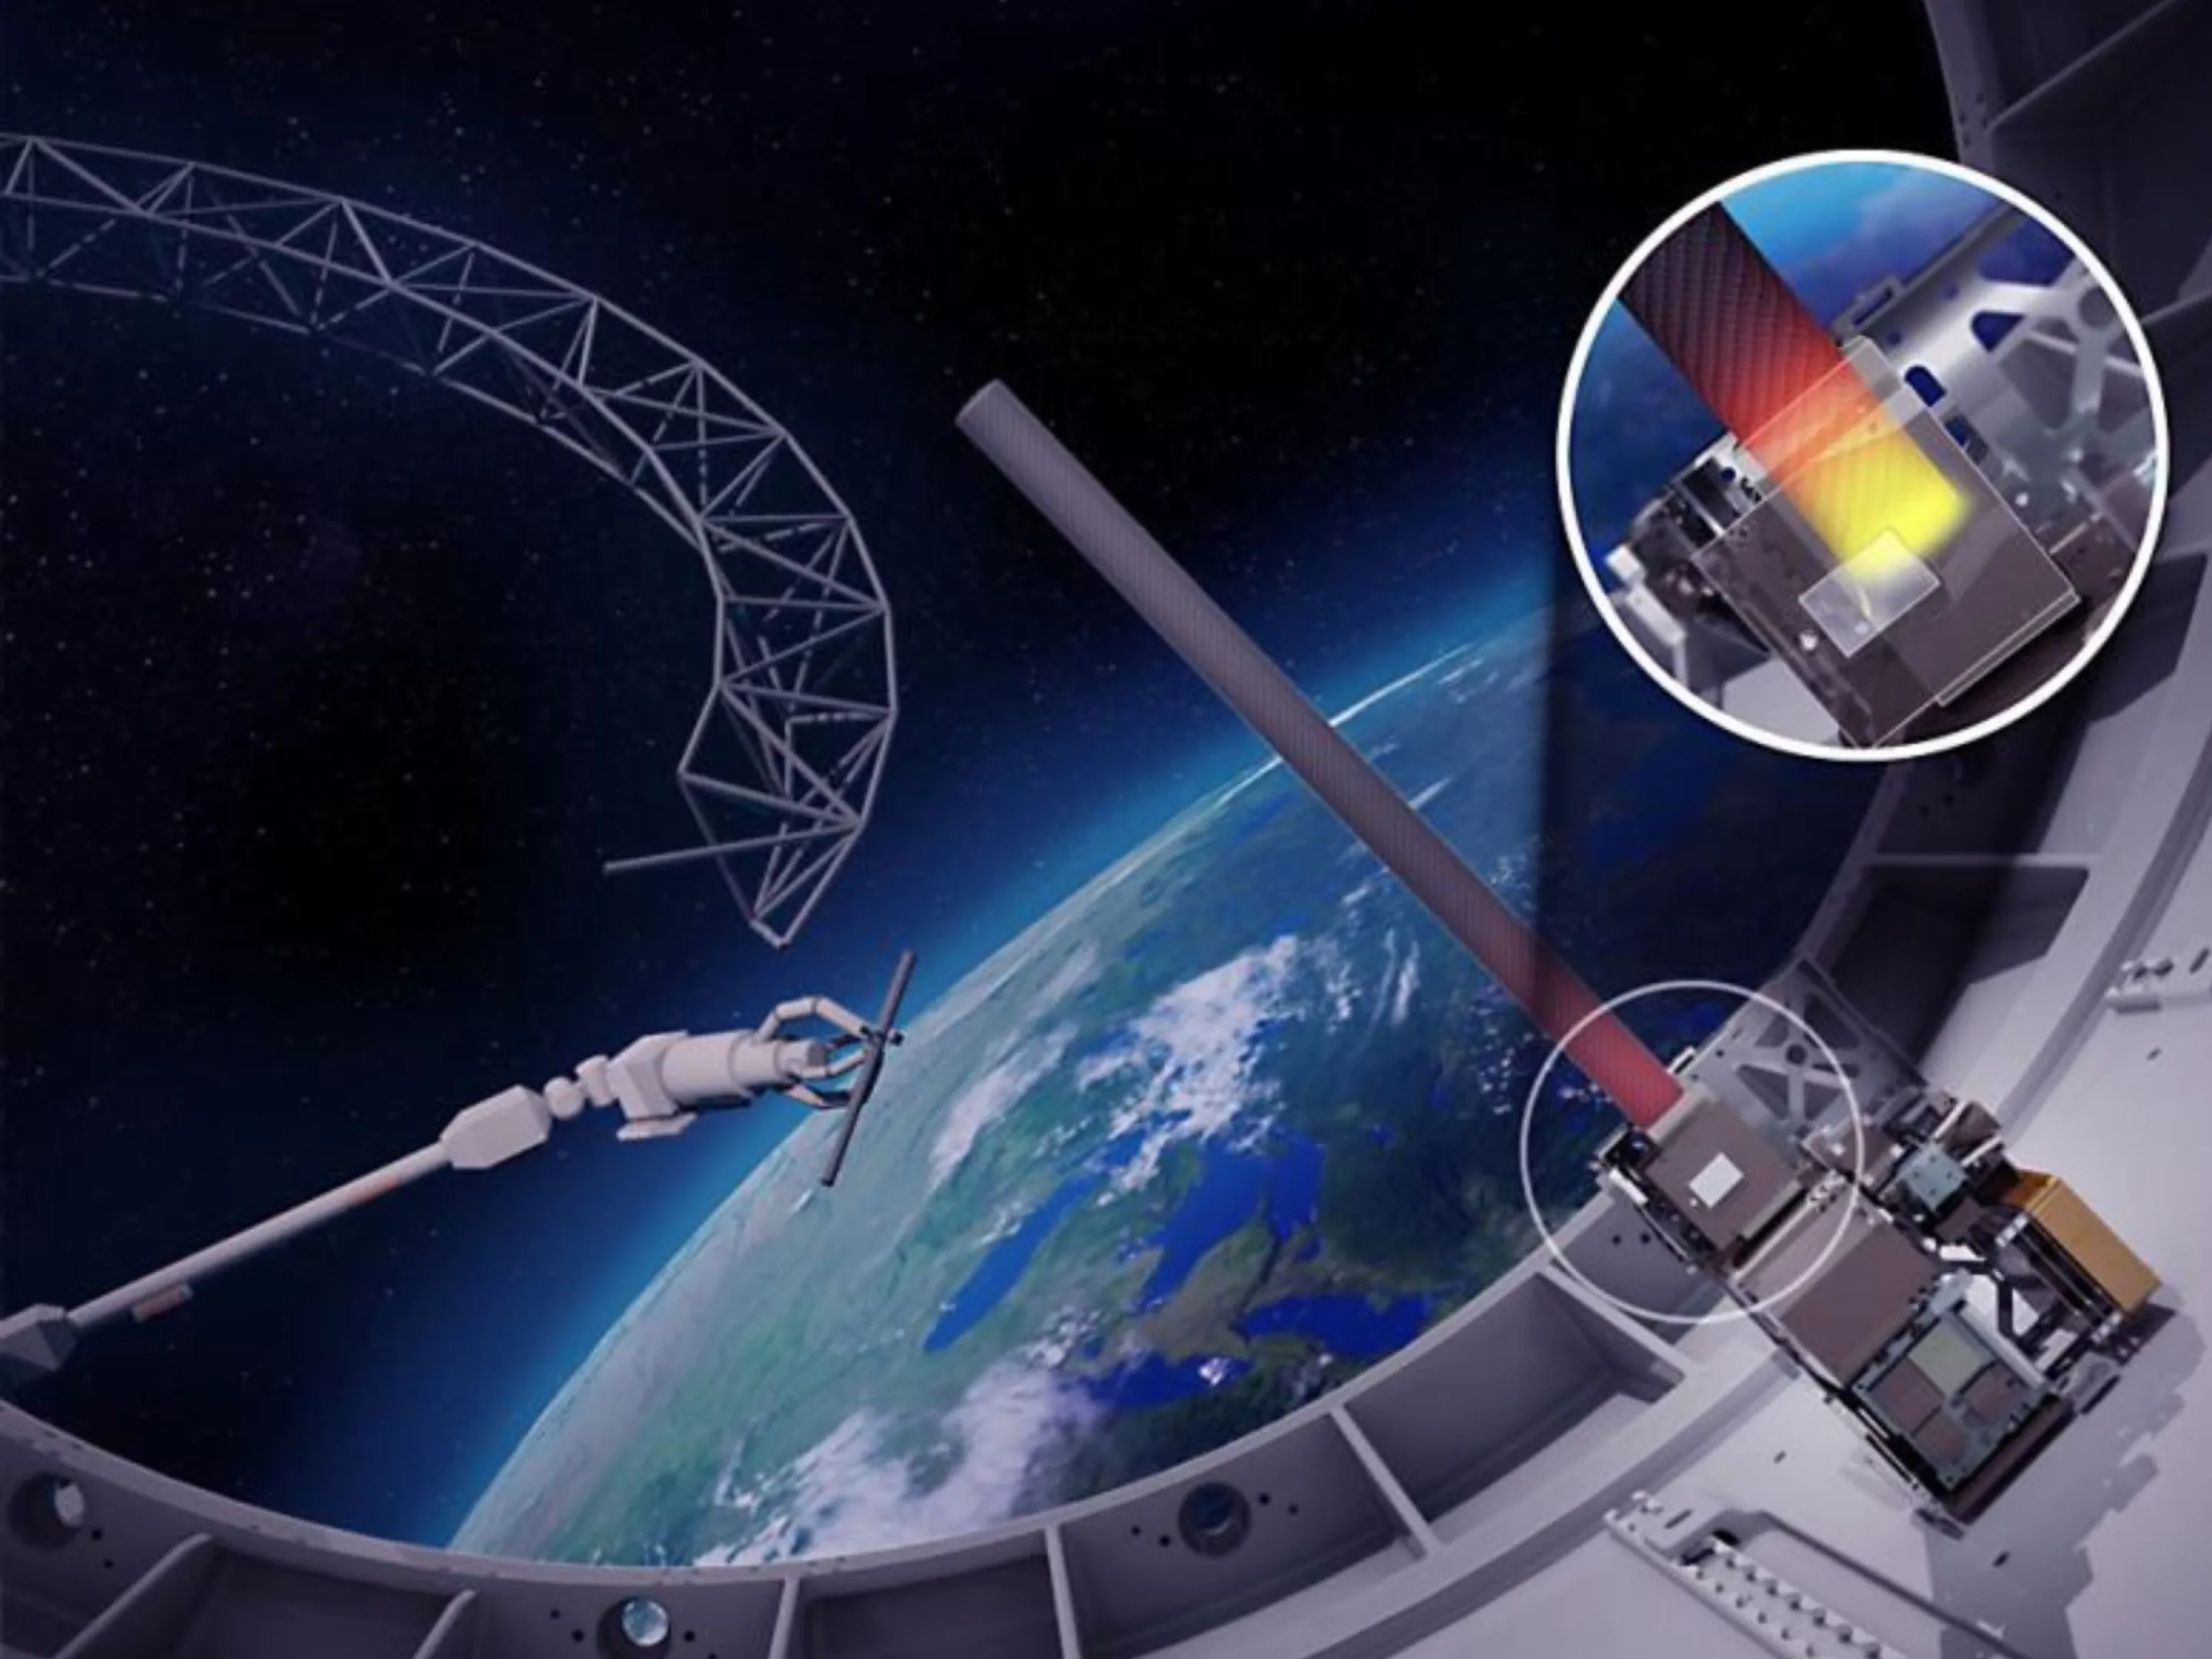
长期以来,将大型设备整体送入地球轨道面临高昂成本和技术限制。相比之下,将较小部件分别发射升空后再在轨组装,是一种更具可行性的方案。然而,传统太空组装通常需要宇航员参与,而在充满辐射和真空环境的太空中,人类作业时间越短越有利于安全。
此次执行任务的机器人隶属于“自主太空张力反射器组装项目”(ASTRA)。项目目标是利用复合材料管材、铝制连接件以及反射薄膜,在轨构建一套直径约1.4米的反射天线系统。由于任务时间受限,两段桁架结构在发射前已经预先组装完成,而机器人则负责在轨组装第三段结构,从而完成关键验证。
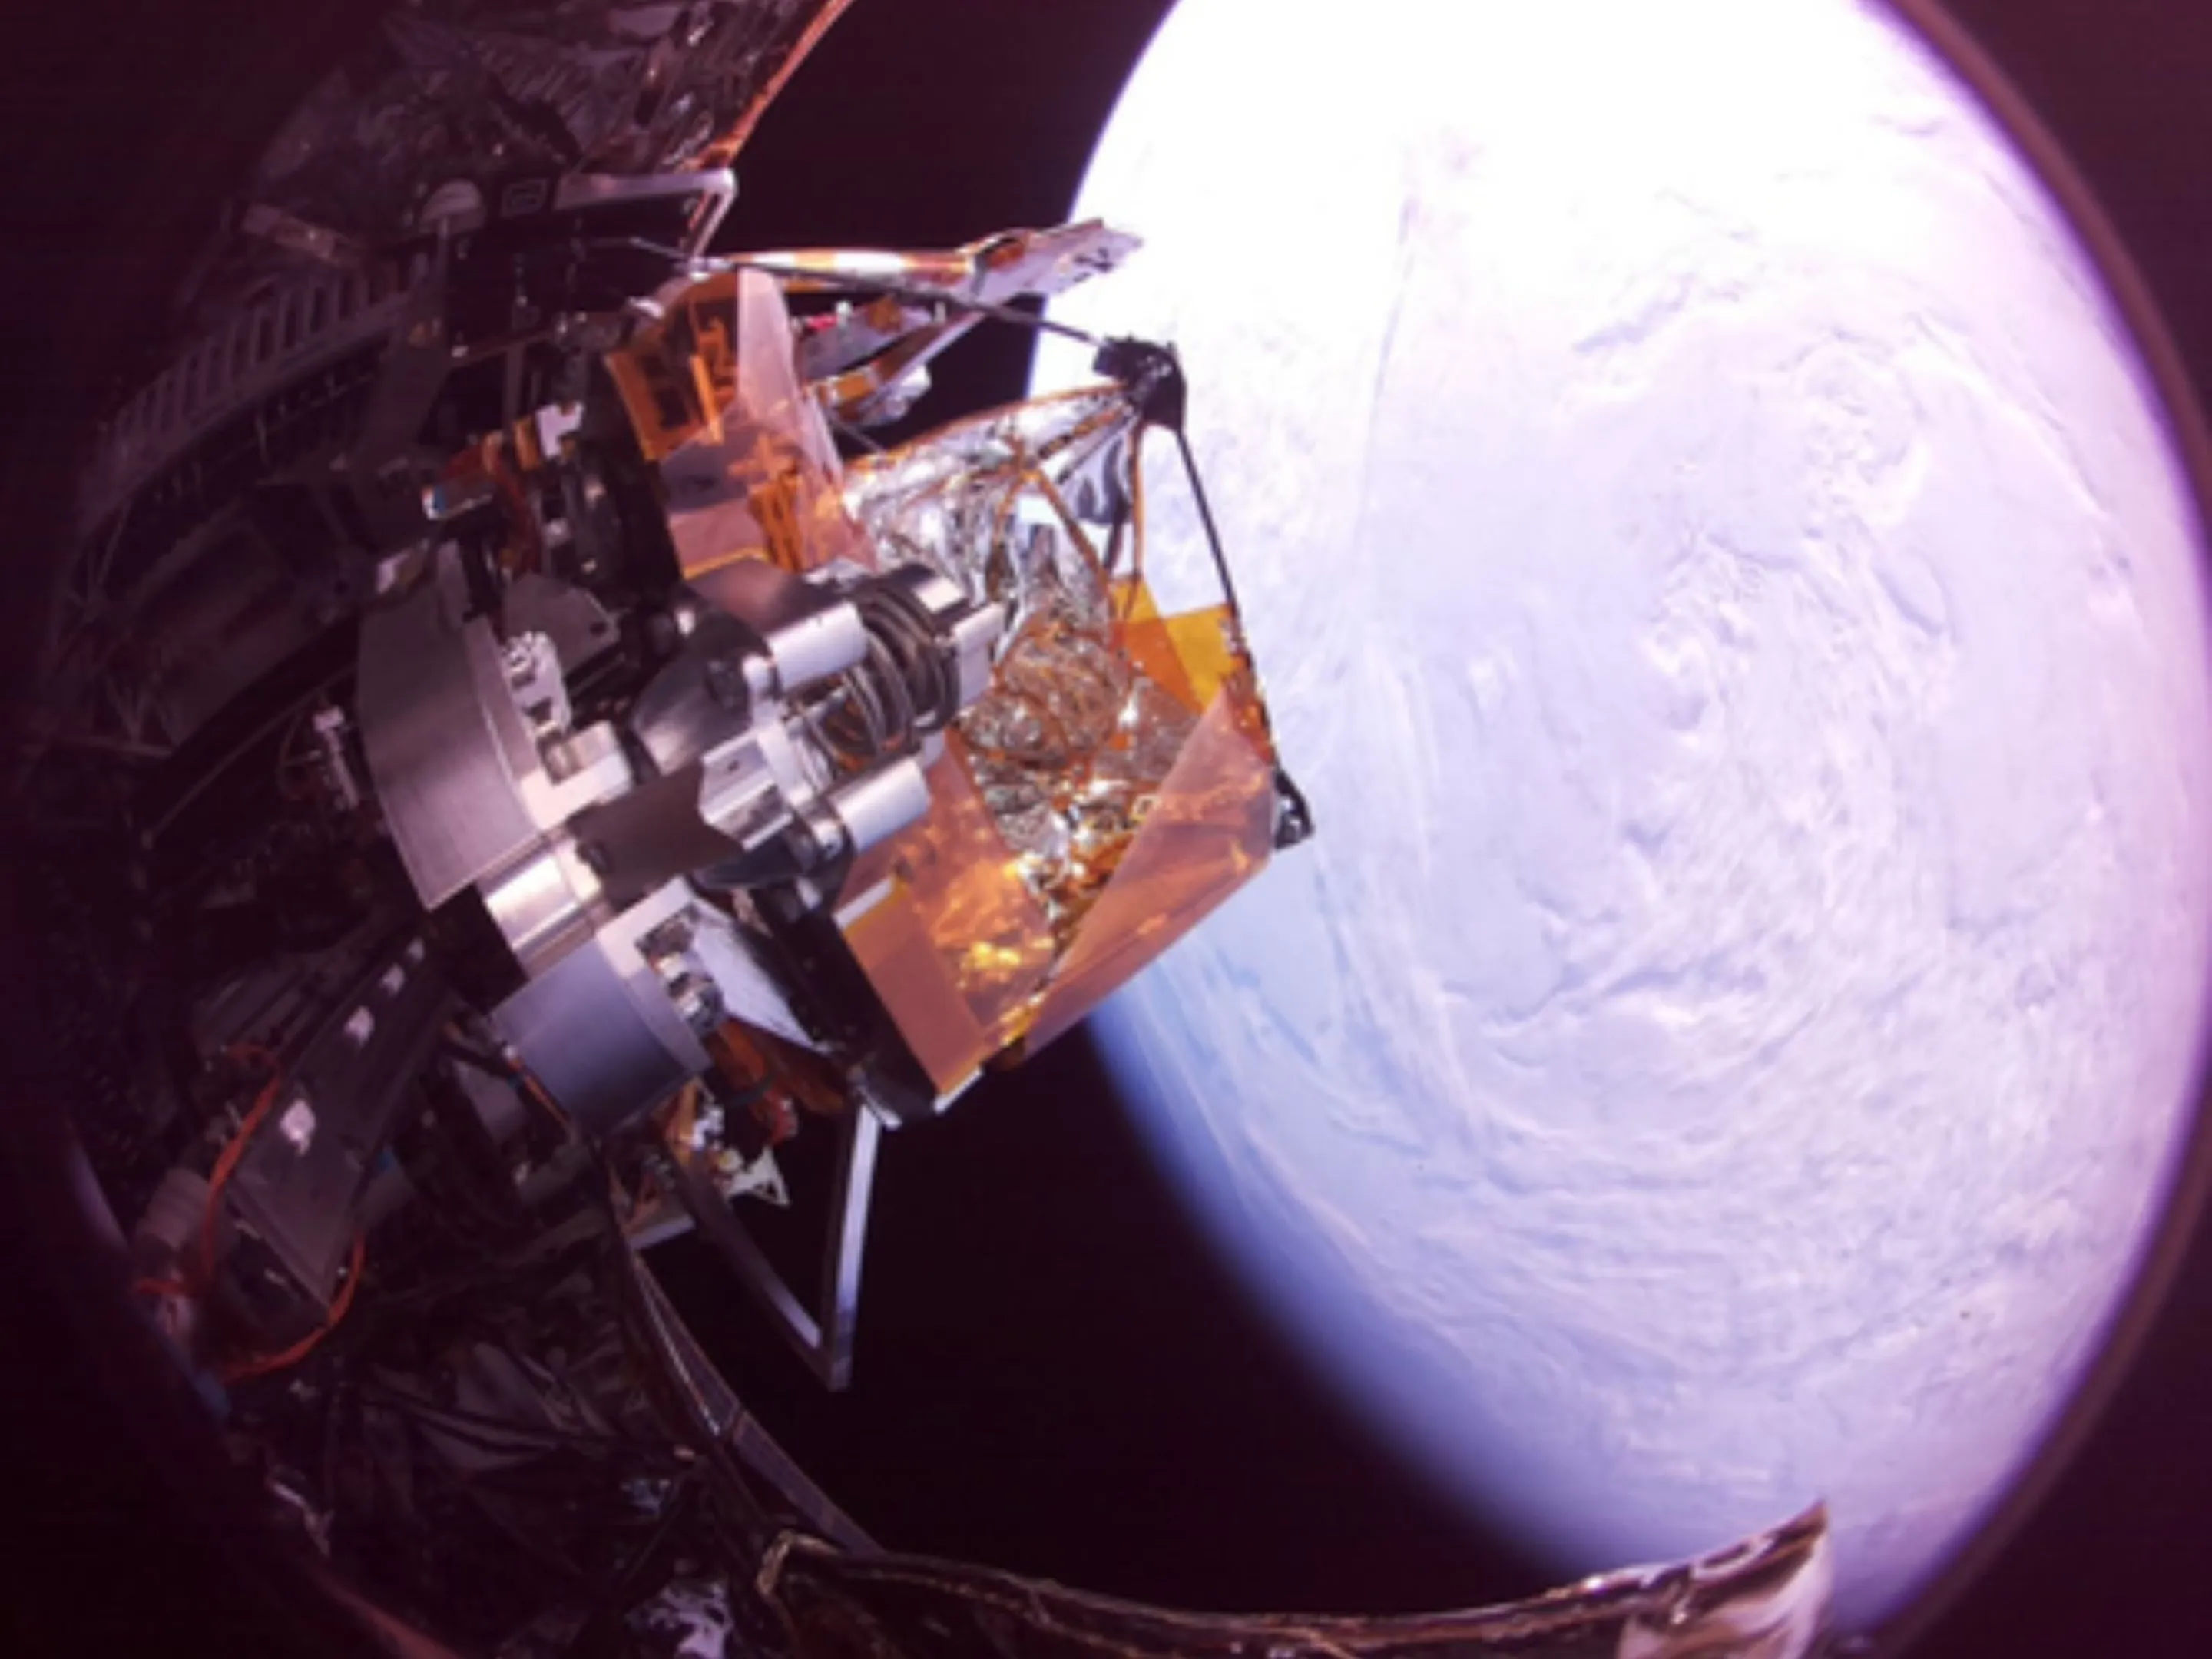
虽然最终成果距离完整通信天线仍有一定差距,但DARPA“新型轨道与月球制造、材料及高效设计计划”(NOM4D)负责人安德鲁·德托尔表示,这次演示证明了未来在太空中建造超大规模设施的可行性。他指出,人类未来希望建造长度达到数公里级别的轨道结构,而现有技术尚无法实现这一目标。
NOM4D计划的长期愿景是将原材料直接送入轨道,并在太空环境中完成制造与组装。未来的天线、光学设备及太阳能阵列,将不再需要为了适应火箭发射过程而做出大量妥协,而是能够专门针对太空运行环境进行设计和优化。
DARPA将这种模式比作积木玩具。通过不断重复相对简单的组装步骤,机器人最终能够建成远大于自身尺寸的大型结构。项目团队表示,在自动化组装设备内部,每一节结构都由零部件逐步拼装完成,随后安装反射网,并在组装完成后展开部署。整个过程并未依赖特别复杂的机器人系统或前沿算法,而是通过扎实的工程设计实现了可扩展的自动化建造能力。
不过,当前的“自主建造”仍离不开地面团队支持。由于轨道通信受限,机器人每天仅能在几个持续约15分钟的窗口期与地面取得联系。工程师需要根据机器人传回的照片判断现场状况,并利用地面上的同款设备进行模拟测试,在确认解决方案后再向轨道机器人发送操作指令。
事实上,机器人参与太空建设并非首次。国际空间站建设期间,加拿大机械臂Canadarm2曾承担大型舱段和设备的搬运定位工作,协助宇航员完成安装。然而,那些任务主要是拼接地面制造完成的大型组件,而不是由机器人利用大量小零件自主构建新的结构。
太空制造领域此前也已有探索。2014年,国际空间站上的3D打印机成功制造出自身挤出机组件所需的面板零件,证明了轨道制造和设备自我维护的潜力。此后,NASA曾推进“Archinaut One”项目,也称OSAM-2,计划在轨打印结构梁并部署太阳能阵列,结合3D打印与机器人操作技术。不过,尽管地面验证取得一定成果,该项目最终于2023年结束。
如今,ASTRA项目为轨道结构逐步组装提供了重要概念验证。虽然此次机器人仅完成了一段桁架结构的搭建,但研究人员认为,任何宏伟工程都始于第一块构件的安装。对于距离最近五金店数亿公里之外的太空而言,这一步尤为重要。