美国北卡罗来纳州立大学科研团队成功研发出一款结构极度精简的微型软体弹跳机器人。该机器人全身不包含任何传统电机、齿轮、电池或电子控制芯片,厚度比一枚硬币还要纤薄,仅需在持续的红外光照射下,即可自主将光热转化为机械扭转弹性势能,完成从起跳、空中重置到再次蓄力起跳的无限次连续弹跳循环。
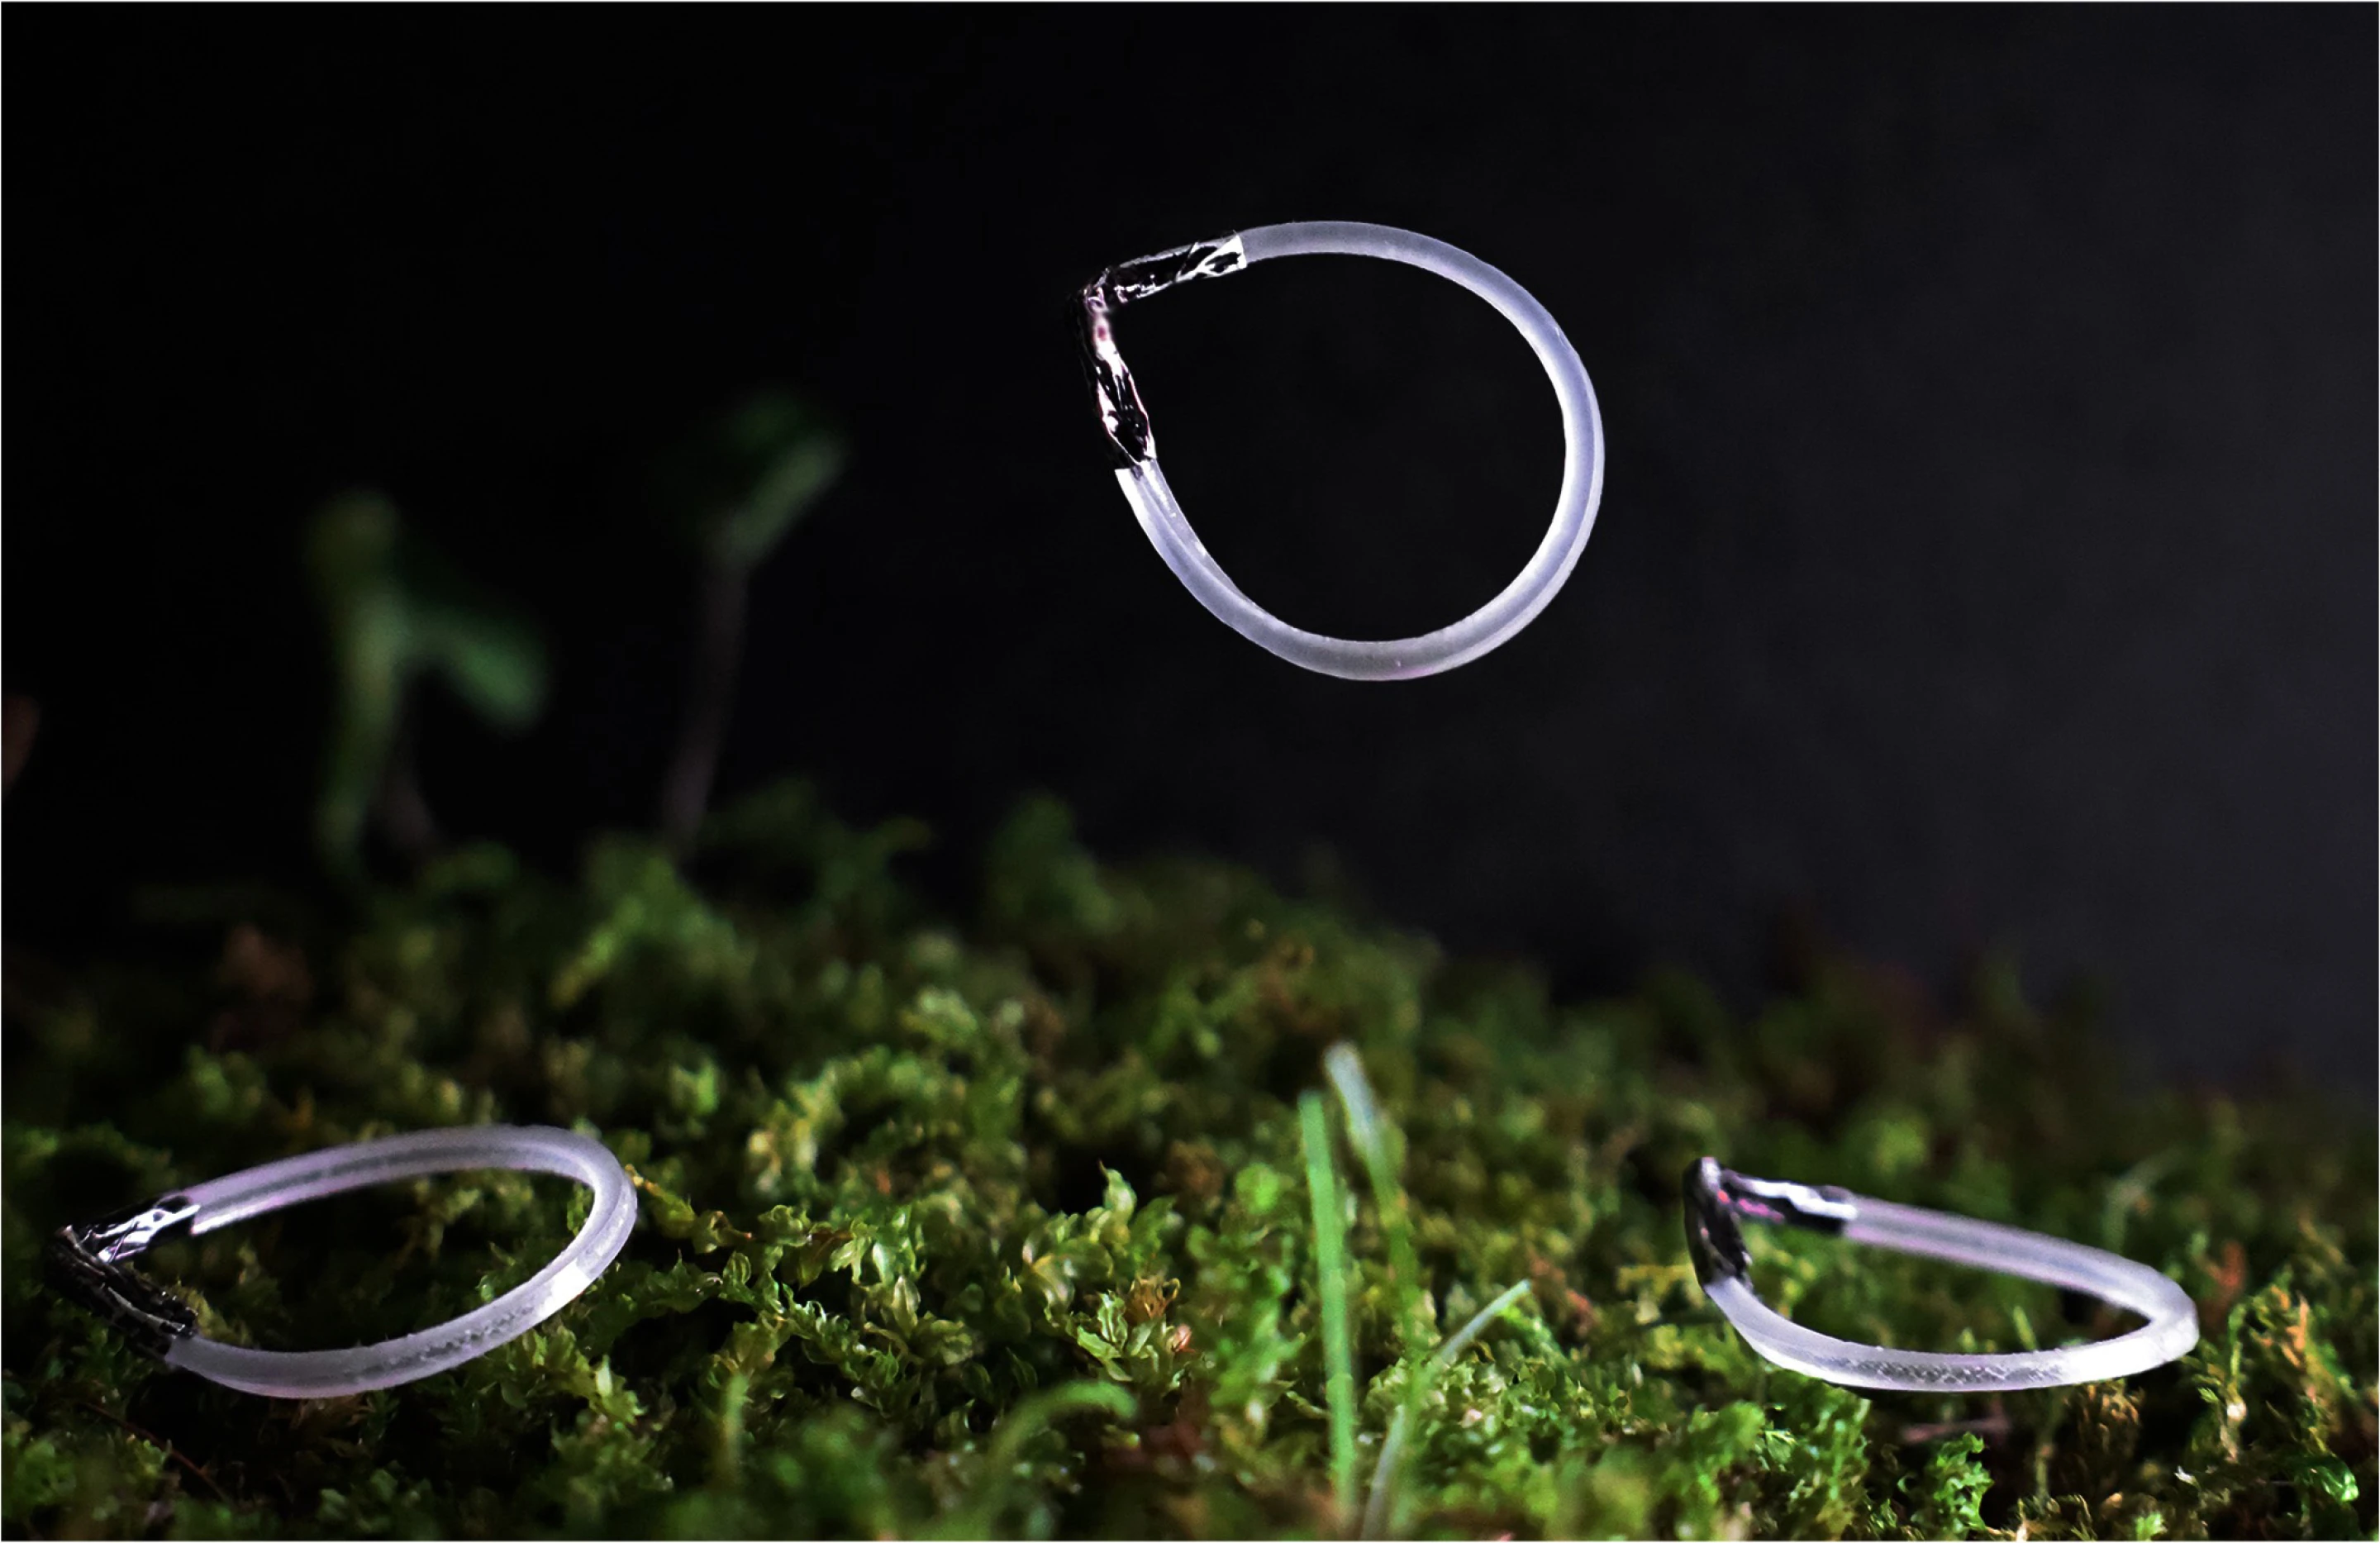
据发表在学术期刊上的研究细节显示,这款被命名为“环形跳跃者”(Ring Leaper)的软体机器人主要由两条关键结构组成:一圈由液晶弹性体(LCE)制成的水滴形柔性聚合物带,以及固定在水滴尖端的一个V字形微型铝制刚性套管。液晶弹性体具备热收缩特性,当红外光照射到机器人表面时,受热一侧的分子链发生收缩并试图产生自发旋转。此时,前端坚硬的V形铝管阻碍了聚合物的自由滚动,迫使聚合物带像发条一样不断向内扭转,从而积蓄大量的弹性形变势能。当扭转应力突破临界阈值时,V形铝管瞬间向下拍击地面,将积攒的能量瞬间释放,将整个机器人高高弹射至空中。
研究团队发现,该机器人在腾空过程中能够依靠自身的材料弹性记忆在空中自动复原解扭,落地后无需任何人工干预或机械复位装置,便能立即进入下一轮吸光受热蓄力循环。只要外界红外光源保持照射,这一“蓄能—弹跳—自复位”的过程就能持续进行多达数百次以上。
实验进一步证实,只需微调V形铝管的张开夹角,就能直接控制机器人的运动形态与步态:当夹角调整为120度时,机器人表现为贴地蠕动爬行;当角度缩小至90度时,机器人呈现前倾跳跃;而当角度进一步收紧至50度时,机器人则展现出极强的垂直冲天起跳能力,最高弹跳高度甚至可达其自身尺寸的80倍以上。此外,通过在其圆端增加微量配重调整质心,还能有效抑制空中翻滚,大幅提升向前跳跃的稳定性与距离。
在多种复杂地形的穿透测试中,该微型机器人成功翻越了草地、沙地、碎石滩、缓坡以及散落图钉的障碍路面,展现出极强的无规整地形适应能力。科研人员指出,尽管目前该系统仍依赖外部红外光源提供能量,尚无即时商用产品落地,但这项利用几何结构与智能材料实现自驱循环的基础突破,彻底打破了传统微型软体机器人依赖笨重蓄能复位机构的技术瓶颈,为未来环境侦测、集群微型机器人以及非结构化灾害废墟搜救提供了全新的设计思路与硬件参考。